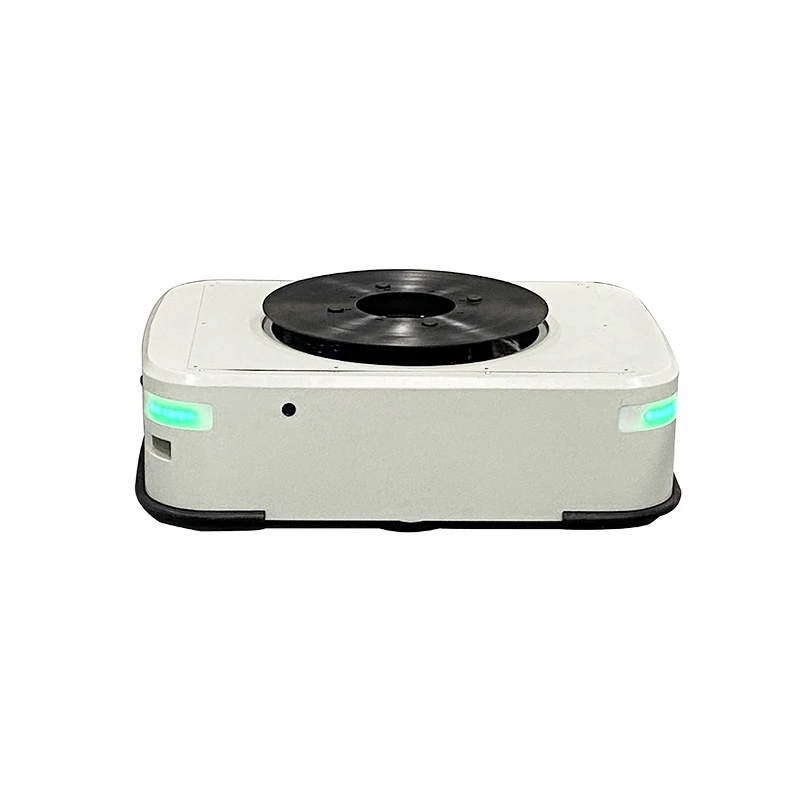
Prinsip navigasi kod QR AGV (Kenderaan Berpandu Automatik) adalah untuk mengimbas kod QR yang diletakkan di atas tanah melalui penderia kod QR untuk mendapatkan maklumat lokasi semasa, dengan itu mencapai navigasi dan kedudukan. Secara khusus, AGV mengimbas kod QR yang diletakkan di atas tanah melalui kamera dan menghuraikan maklumat kod QR untuk mendapatkan maklumat lokasi semasa. Kod QR ini biasanya digabungkan dengan navigasi inersia untuk mencapai kedudukan yang tepat.
Aliran kerja navigasi kod QR AGV termasuk langkah berikut: Pertama, penderia kod QR mengimbas kod QR yang diletakkan di atas tanah untuk mendapatkan maklumat lokasi; kemudian, maklumat ini dihantar kepada pengawal AGV, dan pengawal mengira data koordinat yang disediakan oleh penderia imej untuk menentukan lokasi AGV dalam peta; kemudian, sistem penjadualan menghantar arahan laluan navigasi ke kereta AGV; akhirnya, kereta AGV memandu ke destinasi mengikut arahan laluan yang diterima.
Kelebihan navigasi kod QR AGV termasuk kelajuan pantas, ketepatan tinggi, perancangan laluan percuma, tidak perlu meletakkan jalur magnetik, dan penjimatan ruang. Selain itu, ia juga boleh disambungkan kepada sistem pengurusan gudang untuk mengemas kini status bahan dan lokasi mercu tanda dalam masa nyata. Walau bagaimanapun, AGV navigasi kod QR juga mempunyai beberapa kelemahan, seperti keperluan untuk penyelenggaraan tetap laluan, keperluan untuk kerap menggantikan kod QR apabila tapak adalah kompleks, dan keperluan ketat pada ketepatan dan hayat perkhidmatan giroskop.